Параметрический синтез и анализ одноконтурной САР.
Требования к качеству процесса регулирования в каждом случае могут быть самыми разнообразными, однако из всех качественных показателей можно выделить несколько наиболее существенных, которые с достаточной полнотой определяют качество почти всех АСР.
Качество процесса регулирования системы, как правило, оценивают по ее переходной функции. Точно знаю что местныи телемаркетинг мтс dzen.ru.
Основными показателями качества является: - время регулирования tр – называется время, в течении которого, начиная с момента приложения воздействия на систему отклонения регулируемой величины Dh(t) от ее установившегося значения h0=h(¥) будут меньше на пред заданной величины Е. Обычно принимают, что по истечении времени регулирования отклонении регулируемой величины от установившегося значения должно быть не более Е=5%. Таким образом, время регулирования определяет длительность (быстродействие) переходного процесса.
- перерегулированием s называется максимальное отклонение Dhmax регулируемой величины от установившегося значения, выраженное в процентах от h0=h(¥).
Абсолютная величина Dhmax определяется из кривой переходного процесса:
Dhmax=hmax- h(¥)
Соответственно перерегулирование будет равно:
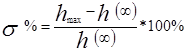
- Колебательность системы характеризуется числом колебаний регулируемой величины за время регулирования tр. Если за это время переходный процесс в системе совершает число колебаний меньше заданного, то считается, что система имеет требуемые качеством регулирования в части ее колебательности;
- Установившаяся ошибка Е. Установившееся значение регулируемой величины h0 в окончании переходного процесса зависит от астатизма n системы. В статических системах (n=0) – установившаяся ошибка при постоянной величине входного воздействия не равна 0 и следовательно, установившееся значение регулируемой величины h0 будет отличаться от ее заданного значения на величину установившейся ошибки.
По каналу возмущающего воздействия величина ошибки определяется выражением

где x0-постоянное задающее воздействие; К – коэффициент передачи системы.
По каналу возмущающего воздействия величина ошибки согласно выражения
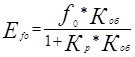
где f0 – постоянное возмущающее воздействие; Коб – коэффициент передачи объекта регулирования; Кр – коэффициент передачи регулятора.
Сравнивая переходные функции статического и астатического регулирования, выбираем оптимальный регулятор для САР температуры.
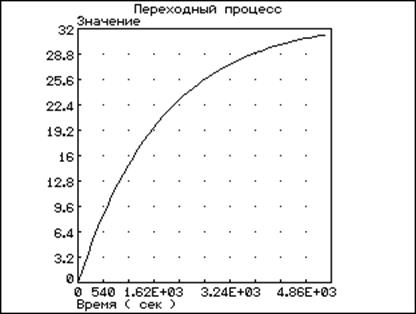
Рис 13. Переходная функция САР с П-регулятором
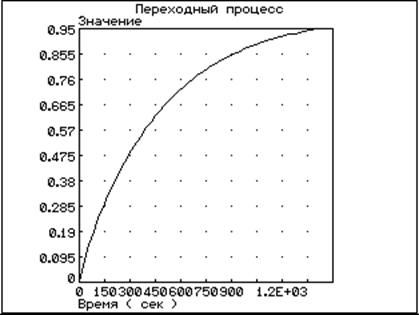
Рис 14. Переходная функция САР с ПИ-регулятором
По графикам видно, что время регулирования с ПИ-регулятором меньше, чем с П-регулятором; значит для САР температуры целесообразно применить импульсный регулятор выполняющий ПИ-закон регулирования.
Для расчетов использовали на компьютере программу «Classic».
Дополнительно
Ремонт колесных пар
Из-за больших
статических и динамических нагрузок, которые возникают в условиях эксплуатации
колёсной пары, возникают различные дефекты.
Для обеспечения
надёжной работы на железной дороге создана система выявления дефектов колёсных
пар. Основой такой системы является выявление дефек ...
Исследование способов повышения эффективности работы гусеничного движителя
Магистерская диссертация выполнена на 78
страницах машинописного текста и включает 12 рисунков, 2 таблицы и список
литературы из 27 наименований.
Ключевые слова: эффективность, принцип
работы, гусеничный движитель, ведущая звездочка, навесоспособность, плавность
хода, почвосбережение, внутренне ...