Кинематический расчет исследуемой конструкции
Из треугольников О46 и О63 найдём l2 — один из катетов треугольника О46
|

Далее из треугольника О46 находится второй катет b3:
|


Из треугольника О36 находим радиус с (см. рисунок 3.4):
|
 ,
что, с учетом выражений (3.1–3.3) запишется как
|
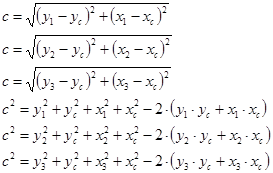
Основываясь на полученных выше соотношениях, определим координату центра по оси ординат:
|
|
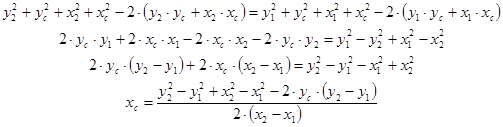
|
|

|


|

Проведём дальнейшие преобразования с целью определения координаты центра ведущего колеса по оси абсцисс.
|
Дополнительно
Спутниковая связь
Современные
организации характеризуются большим объемом различной информации, в основном
электронной и телекоммуникационной, которая проходит через них каждый день.
Поэтому важно иметь высококачественный выход на коммутационные узлы, которые
обеспечивают выход на все важные коммуникационные линии. ...
Эволюция и самоорганизация химических систем. Макромолекулы и зарождение органической жизни
Понятие самоорганизация означает упорядоченность
существования материальных динамических, то есть качественно изменяющихся
систем. Оно отражает особенности существования таких систем, которые
сопровождаются их восхождением на все более высокие уровни сложности и
системной упорядоченности или матер ...