Кинематический расчет исследуемой конструкции
 .
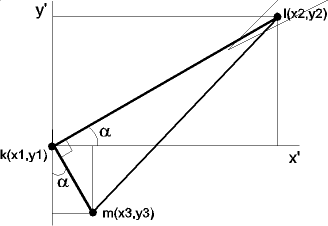
Далее определим величину угла a, угла между прямой KL и осью ОХ’ и равному ему, как углу со взаимно перпендикулярными сторонами, углу между прямой KM и осью OY’:
|
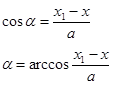
Отсюда координаты точки шарнира М найдутся как:
|

Расчет данных параметров при помощи вычислительной техники позволит точно закоординировать положение любого из элементов ведущего колеса в процессе движения. Использование результатов данных расчетов делает возможной реализацию программного симулятора движения упругого колеса по неровной поверхности при помощи одноимённого пакета прикладного моделирования работы механизмов американской фирмы AEngiCAD.
Дополнительно
Кибернетика и синергетика – науки о самоорганизующихся системах
Фронт современной науки простирается от
сравнительно частных, конкретных концепций относительно различных областей
физического и химического мира, до глубочайших теорий, охватывающих различные
сферы природы, общества и технической деятельности человека. К последним
следует отнести кибернетику и ...
Лазерная медицинская установка для целей лучевой терапии Импульс-1
В настоящее
время лазерное излучение с большим или меньшим успехом применяется в различных
областях науки. Уникальные свойства излучения лазеров, такие, как монохроматичность,
когерентность, малая расходимость и возможность при фокусировке получать очень
высокую плотность мощности на облучаемой по ...