Кинематический расчет исследуемой конструкции
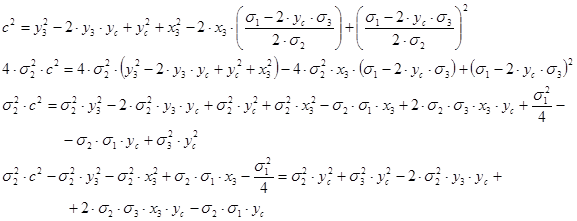
|
|
|
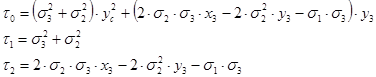
|
 ,
откуда:
|
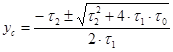
Избыточный корень отсекается по условию физической осуществимости.
Аналогичным образом поступим при определении координаты центра ведущего колеса по оси абсцисс:
|
|
|
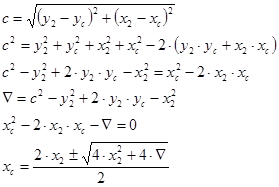
3.3.3 Определение координат шарниров упругих элементов колеса в любой момент времени
Для построения модели работы ведущего колеса с внутренним подрессориванием необходимо определить, какое положение в каждый момент времени занимает каждый из упругих элементов системы подрессоривания. колеса. Первым шагом на пути решения этой задачи является определение координат точек шарниров упругих элементов.
Исходные данные:
|

максимальное смещение зубчатого обода относительно оси вращения колеса:
|
Дополнительно
Нейросетевые методы распознавания изображений
Выполнен обзор нейросетевых методов, используемых при распознавании
изображений. Нейросетевые методы - это методы, базирующиеся на применении
различных типов нейронных сетей (НС). Основные направления применения различных
НС для распознавания образов и изображений:
применение для извлечение
...
Структурная и молекулярная организация генного вещества
Почти полвека тому назад, в 1953 г., Д. Уотсон и Ф. Крик открыли принцип
структурной (молекулярной) организации генного вещества -
дезоксирибонуклеиновой кислоты (ДНК) [1]. Структура
ДНК дала ключ к механизму точного воспроизведения - редупликации - генного
вещества [2]. Так
возникла новая наука ...